


 Casa /
Motor de Engrenagem vs Servomotor: O que é certo para automação?
Motor Engrenado em Ângulo Reto: Alimentação Elétrica Correspondente, Velocidade Variável e Frena
26 de outubro, 2026
Planejando uma instalação de redutor de bisel: Torne os requisitos do eixo para um layout prático de transmissão
26 de outubro, 2026
Escolha de uma caixa de engrenagens de guindaste aéreo pela função de içamento ou deslocamento
26 de outubro, 2026
Substituindo uma caixa de engrenagens de rosca para a indústria: O que manter e o que reavaliar
25 de outubro, 2026
Para a maioria das tarefas de automação de velocidade fixa e de serviço contínuo — transportadores, Misturadores, Guinchos, Manuseio de materiais — um motor de engrenagem é a escolha mais simples e econômica; para posicionamento em malha fechada com alta precisão, como pick-and-place, CNC, ou robótica, É necessário um servomotor. Os fatores decisivos são a complexidade de controle, Precisão de posicionamento, e comportamento de torque em velocidade. Este guia compara ambas as tecnologias entre esses critérios para que você possa associar o motor ao serviço.
Principais lições:
- Motores de engrenagem utilizam controle em malha aberta e entregam torque contínuo em velocidades fixas ou variáveis; Servomotores usam controle em malha fechada com feedback do codificador para posição, Velocidade, e precisão de torque.
- Servomotores se destacam no posicionamento — precisão em nível micrométrico e resposta em milissegundos — mas seu torque máximo é tipicamente limitado a cerca de 1% do ciclo de trabalho, tornando-os inadequados para cargas pesadas contínuas.
- Motores de engrenagem mantêm o torque durante todo o ciclo de trabalho e são mais simples de comissionar e manter; Sistemas servo exigem sintonia, peças sobressalentes mais complexas, e maior investimento inicial.
- Regra de decisão: Escolha um motor de engrenagem para o contínuo fixo- ou serviço de velocidade variável; Escolha um servomotor quando a precisão do posicionamento em malha fechada for a prioridade.
O que é um motor de engrenagem?
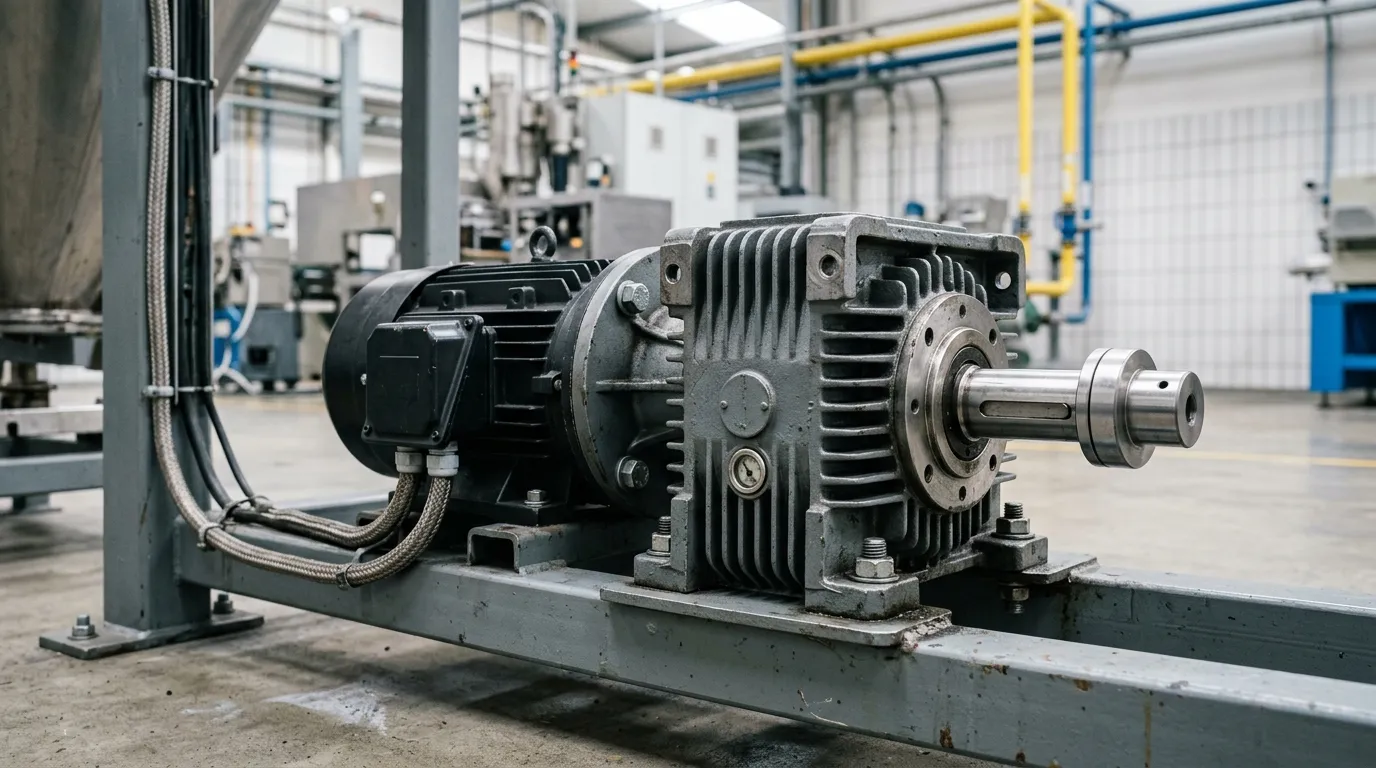
Um motor de engrenagem é um dispositivo de saída de potência que integra um motor elétrico com um mecanismo de redução de engrenagem para fornecer baixa velocidade, Alta potência de torque. De acordo com a Target Hydraulics, um motor de engrenagem "saídas em baixa velocidade, Potência de alto torque" combinando o motor com um conjunto de engrenagens redutoras. A caixa de câmbio reduz a velocidade de saída enquanto multiplica o torque, permitindo que um motor relativamente pequeno mova cargas pesadas.
Motores de engrenagem normalmente utilizam controle em malha aberta: O motor recebe um comando para funcionar em certa velocidade, mas não há um mecanismo de realimentação para verificar a saída real. Isso os torna simples, robusto, e muito adequado para aplicações de serviço contínuo onde não é necessário posicionamento preciso.
Um exemplo comum é o Motor helicoidal com engrenagens, Amplamente utilizado para transporte contínuo, Mixagem, e manuseio de materiais. Se você não tem certeza de como um motor de engrenagem difere de um motor elétrico simples sem estágio de redução, Nosso Motor de engrenagem vs Motor elétrico A comparação explica a distinção.
O que é um servomotor?
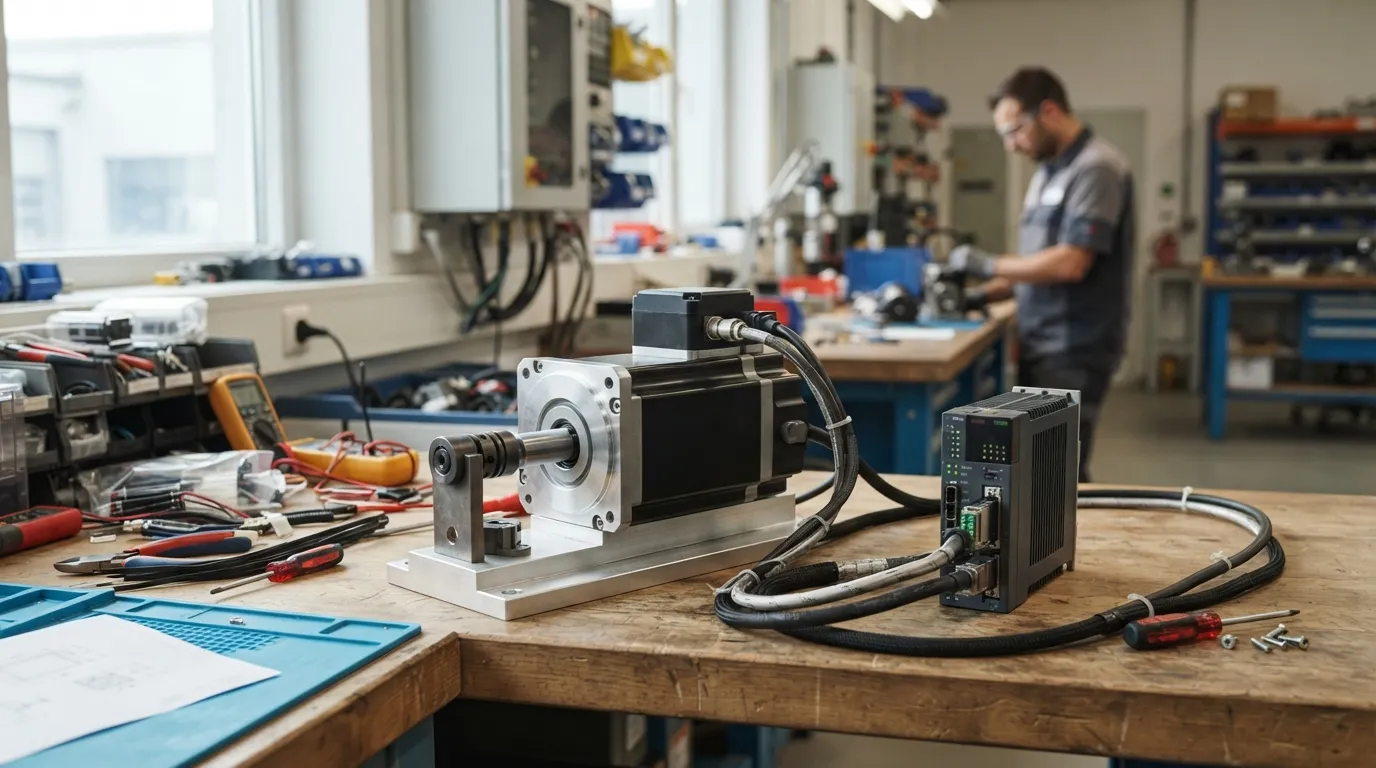
Um servomotor é qualquer motor elétrico — tipicamente AC ou DC sem escovas — integrado a um codificador, Motorista, e controlador para fornecer posição em malha fechada, Velocidade, e controle de torque com feedback em tempo real. Como explica o recurso de engenharia da Clemson University, Tecnicamente, um servomotor é qualquer motor com controlador em malha fechada; O termo descreve o sistema de controle, não uma construção específica de motor.
Servomotores suportam três modos de controle: Posição, Velocidade, e torque, de acordo com a Target Hydraulics. O codificador reporta continuamente a posição real do rotor para o controlador, que o compara com o valor comandado e corrige qualquer desvio automaticamente.
Servomotores normalmente possuem de 4 a 12 polos (Produtos ISL), o que contribui para sua ampla faixa de velocidade e resposta rápida. Essa arquitetura em malha fechada é o que possibilita a alta precisão de posicionamento que aplicações de automação, como robótica e máquinas CNC, exigem.
Motor de Engrenagem vs Servomotor: Comparação Lado a Lado
A tabela abaixo compara motores de engrenagens e servomotores com os critérios que mais importam na automação: Método de controle, Precisão de posicionamento, Comportamento de torque, Faixa de velocidade, custo, complexity, Manutenção, e ciclo de trabalho.
| Criterion | Motor de engrenagem | Servomotor |
|---|---|---|
| Método de controle | Circuito em malha aberta (Sem retorno) | Circuito em malha fechada (Feedback do codificador) |
| Precisão de posicionamento | Baixo; depende da estabilidade da carga e da tensão | Alto; Nível micrométrico |
| Comportamento de torque | Torque contínuo ao longo do ciclo de trabalho completo | Alto torque contínuo; Torque máximo limitado a ~1% do ciclo de trabalho |
| Faixa de velocidade | Variável fixa ou limitada via VFD | Ampla faixa de velocidades; Torque consistente ao longo da banda |
| Custo inicial | Lower | Higher (Sintonia do controlador de acionamento do motor) |
| Complexidade | Simples; plug-and-play | Complexo; requer ajuste e comissionamento PID |
| Manutenção | Simples; Desgaste previsível da caixa de câmbio | Codificador, Condução, e manutenção de afinação; Mais peças sobressalentes |
| Ciclo de trabalho | Capaz de serviço contínuo (S1) | Melhor para intermitentes, Dever Dinâmico |
A lição mais importante dessa comparação é a diferença na arquitetura de controle. Motores de engrenagens funcionam em malha aberta: Eles não verificam sua saída contra um comando. Servomotores funcionam em circuito fechado: Eles verificam continuamente a leitura do codificador em relação à posição comandada, Velocidade, ou torque, e corrigir qualquer erro em tempo real.
Essa diferença impulsiona todos os outros eixos de comparação — precisão, custo, complexity, e ajuste à aplicação.
Controle em Loop Aberto vs Controle em Loop Fechado — Quais Mudanças na Prática?
Controle em malha aberta significa que o motor recebe um comando, mas não recebe retorno sobre se o alcançou. O motor funciona em uma velocidade fixa, e qualquer variação que ocorrer devido à carga ou tensão é simplesmente aceita. De acordo com a Target Hydraulics, A velocidade de saída do motor de engrenagem é afetada por flutuações de tensão e variações de carga, e não há compensação automática para desvio de movimento.
Controle em malha fechada, Em contraste, Usa um codificador para verificar continuamente a posição e a velocidade, correção automática de desvios. Por isso, os sistemas servo podem manter a precisão mesmo sob cargas variadas.
O que isso significa para sua candidatura:
- Circuito em malha aberta (Motor de engrenagem): Aceitável quando a variação de velocidade de alguns por cento não afeta a qualidade do produto ou a segurança do processo.
- Circuito em malha fechada (Servomotor): Exigido quando o eixo deve manter a posição ou a velocidade precisa independentemente das perturbações de carga.
Servomotores também precisam de sintonia para estabilizar o loop de realimentação, segundo a Assun Motor. Essa é uma etapa de comissionamento que adiciona tempo e exige expertise técnica — algo que um motor de engrenagem nunca precisa. Motores de passo também funcionam em circuito aberto; veja nosso Motor de engrenagem vs motor de passo Comparação para um lado a lado relacionado.
Torque em alta velocidade: A diferença de desempenho que decide
Motores de engrenagem fornecem torque contínuo durante todo o ciclo de trabalho, enquanto os servomotores fornecem alto torque contínuo, mas limitam o torque máximo a aproximadamente 1% do ciclo de trabalho. Essa distinção é o aspecto mais comumente mal compreendido da decisão entre motor de engrenagem e servomotor.
Um servomotor pode fornecer um torque máximo alto por um breve momento — útil para acelerar uma carga rapidamente ou superar um obstáculo temporário. Mas esse torque máximo não pode ser sustentado. O Assun Motor afirma que o torque máximo do servomotor normalmente é limitado a um ciclo de trabalho de ~1%, ou seja, o motor só pode operar no torque máximo por uma pequena fração de cada ciclo de trabalho antes de precisar retornar a níveis contínuos de torque.
Para uma aplicação que exige torque pesado e sustentado — um esteira funcionando 24 horas por dia, 7 dias por semana, um misturador que processa material viscoso, Um guincho levantando uma carga constante — um motor de engrenagem é a melhor escolha porque fornece seu torque nominal continuamente sem superaquecimento ou desclassificação.
Servomotores oferecem uma vantagem de torque: Eles mantêm torque consistente em uma faixa de velocidade mais ampla e podem operar de 2 a 4 vezes mais rápido que motores de passo a passo sem perder torque, de acordo com os Produtos ISL. Na escala do hobby, um servo do mesmo tamanho pode entregar aproximadamente o dobro do torque de estol de um motor DC com engrenagens comparável (Fórum Pololu), Mas essa razão não se traduz diretamente para comparações industriais de tarefas contínuas.
A regra prática: se sua carga exigir torque contínuo em uma velocidade fixa ou que varia lentamente, Um motor de engrenagem geralmente será menor, mais barato, e mais confiável do que um sistema servo dimensionado para o mesmo torque contínuo — porque o servo precisaria ser significativamente sobredimensionado para manter a operação de torque máximo dentro do seu limite do ciclo de serviço.
Comparação de Custos: O que você realmente paga
Motores de engrenagens custam menos no início, não requer afinação, e possuem sobressalentes mais simples; Os sistemas servo custam substancialmente mais porque o motor precisa de um acionamento, Controlador, codificador, e tempo de comissionamento — uma diferença total de custo de propriedade que cresce com o tamanho do sistema.
A diferença de custo tem três componentes:
1. Custo inicial de compra. Motores de engrenagem AC são bons para trabalhos simples e geralmente são mais baratos; Servomotores oferecem controle dinâmico, mas por um preço mais alto (Wanshsin Drive). A distância aumenta porque um servomotor não pode operar sozinho — ele precisa de um acionamento e controlador correspondentes.
2. Comissionamento e afinação. Um sistema servo requer configuração e sintonia PID para estabilizar o loop de realimentação (Assun Motor). Esse é um tempo de engenharia que um motor de engrenagem nunca consome. Para uma usina com expertise limitada em automação, Esse custo pode ser significativo.
3. Manutenção e custo ao longo do ciclo de vida. Motores de engrenagem apresentam desgaste previsível da caixa de câmbio e peças simples de reposição. Sistemas servo possuem mais componentes — codificador, Condução, Cabos, parâmetros de ajuste — que podem falhar ou desviar. O estoque de peças sobressalentes e o tempo de diagnóstico são maiores.
Para um OEM construindo uma máquina com múltiplos eixos, A diferença de custo se agrava. Se a aplicação não exigir realmente posicionamento em malha fechada, Escolher servomotores significa pagar por uma capacidade que a máquina nunca usará. Se você está avaliando motores de engrenagens para uma nova linha de produtos, Nosso Guia de compra de motores redutores de engrenagens para OEM Aborda considerações de especificação e compras com mais profundidade.
Quais Aplicações Precisam De Qual Motor?
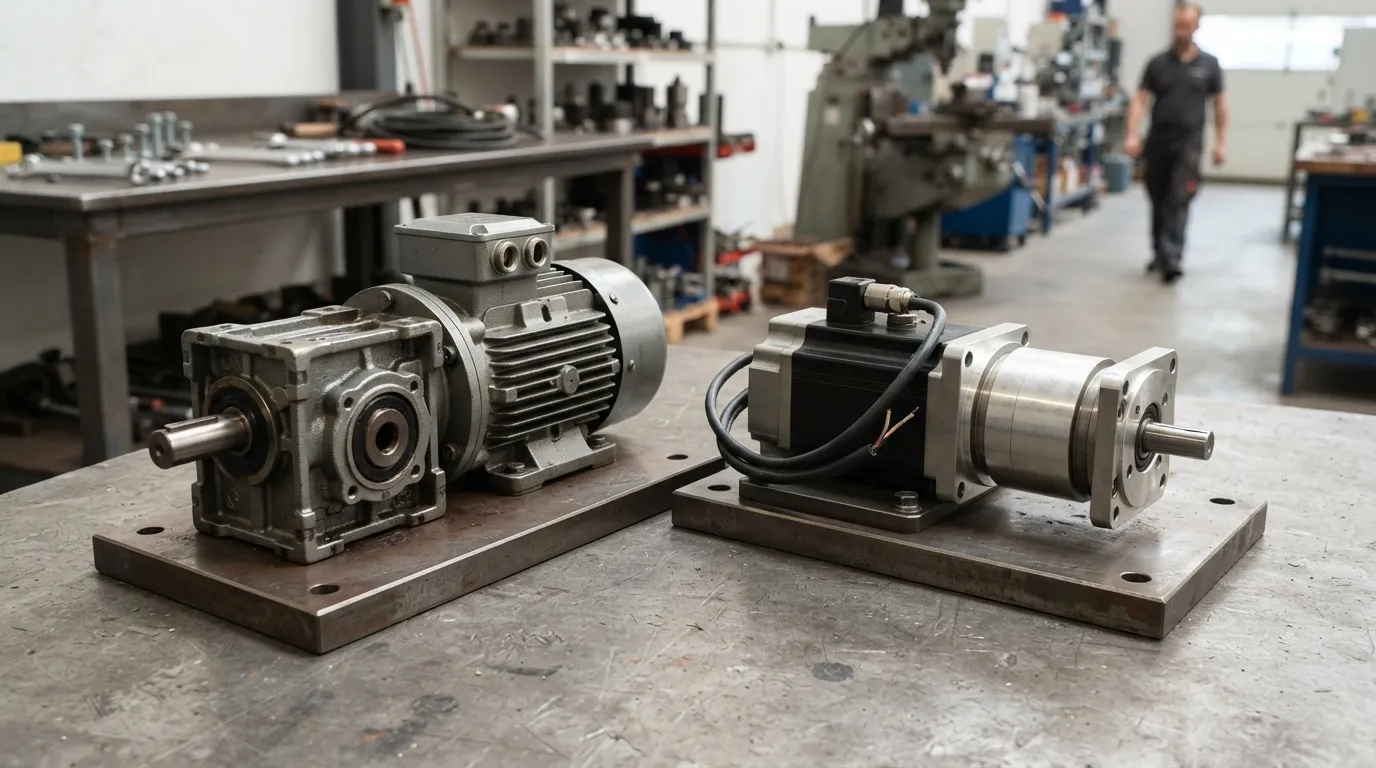
Fixo contínuo- ou serviço de velocidade variável com baixas exigências de posicionamento aponta para motores de engrenagens; Posicionamento dinâmico, Largadas e paradas rápidas, e pontas de alta precisão para servomotores.
A tabela abaixo corresponde aplicações industriais comuns à tecnologia que melhor se encaixa.
| Aplicação | Motor de engrenagem | Servomotor |
|---|---|---|
| Transportadores / manuseio de materiais | ✔ Melhor encaixe | ✘ Superengenharia |
| Misturadores / agitadores | ✔ Melhor encaixe | ✘ Superengenharia, custo |
| Guinchos / guinchos | ✔ Melhor encaixe (Serviço contínuo) | △ Possível, mas limites de torque máximo |
| Embalagem (Preenchimento/Vedação) | △ Possível | ✔ Melhor encaixe (Posicionamento dinâmico) |
| Robôs pick-and-place | ✘ Baixa precisão | ✔ Melhor encaixe |
| Máquinas CNC | ✘ Sem precisão de posicionamento | ✔ Melhor encaixe |
| Rotadores de soldagem | ✔ Melhor encaixe (Rotação contínua) | △ Possível, custo desnecessário |
Antes de comparar essas duas tecnologias em detalhes, vale a pena revisar o processo mais amplo de Escolhendo um motor elétrico industrial, que abrange famílias de motores, Ciclos de trabalho, e considerações de recinto que se aplicam independentemente do tipo de controle.
A Regra da Decisão: Servo para Posicionamento, Motor de Engrenagem para Serviço Contínuo
Use um servomotor quando precisar de precisão no posicionamento em malha fechada; Use um motor de engrenagem para fixação contínua- ou serviço de velocidade variável. Essa regra cobre cerca de 90% das decisões de automação industrial.
Aplicar isso de forma sistemática, Siga esses cinco passos:
Passo 1: Determine se seu eixo precisa de feedback de posição. Se a candidatura exigir a ocupação de uma vaga, seguindo um caminho preciso, ou sincronização com outro eixo, É necessário um servomotor. Se a carga só precisa se mover em certa velocidade sem verificação posicional, Um motor de engrenagem funciona.
Passo 2: Avalie o ciclo de trabalho. Operação contínua — funcionando por horas ou 24 horas por dia — favorece motores de engrenagens. Intermitente, Movimentos dinâmicos com largadas frequentes, paradas, e reversões favorecem servomotores, o que pode explorar sua breve capacidade de torque máximo.
Passo 3: Calcule o torque em velocidade. Determine o torque que a carga requer na velocidade de operação. Um servomotor pode sustentar esse torque continuamente? Lembre-se que o torque máximo do servo é limitado a cerca de 1% do ciclo de trabalho. Se a carga exigir torque contínuo e o servo deve ser superdimensionado para fornecê-lo, Um motor de engrenagem provavelmente é a melhor escolha de engenharia.
Passo 4: Compare o custo total. Motor de soma, Condução, Controlador, Tempo de afinação, Sobressalentes, e manutenção esperada para ambas as opções. Para um único eixo de posicionamento, O custo do servo pode ser justificado; para um sistema de transportadores de 20 eixos, raramente é assim.
Passo 5: Verifique fatores ambientais. Considere os requisitos de lavagem, Temperatura ambiente, Classificações de Cercas, e espaço disponível. Motores de engrenagens, com sua caixa de câmbio autônoma, são frequentemente mais fáceis de especificar para ambientes industriais agressivos do que servomotores com drives e codificadores externos.
Quando os servomotores precisam de uma caixa de engrenagens — e por que isso importa
Muitas aplicações em servo — robótica, Máquinas CNC, Tabelas de posicionamento — acople o servomotor a uma caixa de câmbio planetária de precisão para multiplicar o torque, Reduzir a inércia refletida, e ajustar o motor à carga. Isso não é um sinal de que um motor de engrenagem poderia substituir o servo; Em sim, É uma prática padrão para otimizar o desempenho do sistema servo.
Uma caixa de câmbio servo serve a três propósitos:
- Multiplicação de torque: Um redutor planetário aumenta o torque disponível no eixo de saída, permitindo que um servomotor menor acione uma carga maior.
- Adaptação de inércia: O redutor altera a inércia refletida da carga vista pelo motor, o que melhora a resposta dinâmica e a estabilidade.
- Controle de reação: Redutores planetários de precisão com baixo jogo (Medido em minutos de arco) Preservar a precisão do posicionamento do sistema servo.
Se sua aplicação usa um servomotor, A escolha do redutor é importante. A Mingye fabrica redutores de engrenagens planetárias projetados para máquinas acionadas por servo, com engrenagens de precisão adequadas para aplicações de posicionamento. Para uma análise mais profunda dos trade-offs entre os tipos de redutores, veja nossa comparação de Caixa de câmbio planetária vs acionamento harmônico.
Vantagens e limitações do motor de engrenagem
Motores de engrenagens vencem pela simplicidade, continuous torque, e custo — mas carecem de precisão de posicionamento e não conseguem corrigir a variação de velocidade induzida pela carga.
Vantagens:
- Torque contínuo ao longo de todo o ciclo de trabalho (Hidráulica de alvos)
- Custo inicial menor que os sistemas servo (Wanshsin Drive)
- Controle simples em malha aberta; Não é necessário ajuste ou comissionamento
- Manutenção previsível com desgaste simples da caixa de câmbio
Limitações:
- Sem realimentação em malha fechada; A velocidade varia com as flutuações de carga e tensão (Hidráulica de alvos)
- Baixa precisão de posicionamento — inadequada para aplicações que exigem controle de posição preciso
- Resposta dinâmica limitada em comparação com sistemas servo
Vantagens e limitações do servomotor
Servomotores oferecem alta precisão e resposta dinâmica — mas custam mais, precisa de afinação, e o torque máximo deles é limitado a cerca de 1% do ciclo de trabalho.
Vantagens:
- Precisão em malha fechada no nível micrômetro (Hidráulica de alvos)
- Tempo de resposta em nível de milissegundos (Hidráulica de alvos)
- Três modos de controle: Posição, Velocidade, e torque (Hidráulica de alvos)
- Alta eficiência elétrica, tipicamente 80–90% (Produtos ISL)
Limitações:
- Requer afinação para estabilizar o loop de realimentação (Assun Motor)
- Torque máximo limitado a ~1% do ciclo de trabalho (Assun Motor)
- Custo mais alto — motor mais acionamento mais controlador (Wanshsin Drive)
- Peças sobressalentes mais complexas e requisitos de manutenção
Perguntas Frequentes
Quais são as principais diferenças entre um motor de engrenagem e um servomotor?
As quatro principais diferenças são o método de controle, Precisão de posicionamento, Comportamento de torque em velocidade, e custo. Motores de engrenagens usam controle em malha aberta com menor precisão e menor custo; Servomotores utilizam controle em malha fechada com alta precisão e custo mais alto. Motores de engrenagens fornecem torque contínuo, enquanto os servomotores limitam o torque máximo a cerca de 1% do ciclo de trabalho.
Quais são as desvantagens de usar um servomotor?
Servomotores custam mais caro, exigir ajuste PID durante a comissionamento, e têm torque máximo limitado a aproximadamente 1% do ciclo de trabalho. Eles também possuem mais componentes — codificador, Condução, controlador — que pode falhar ou desviar, o que resulta em peças de reposição e manutenção mais complexas em comparação com um motor de engrenagem.
Quais são os três tipos de servomotores?
Servomotores são tipicamente classificados pelo tipo de corrente: Servomotores AC, Servomotores DC, e DC sem escovas (BLDC) servo motors. Todos os três usam controle em malha fechada com feedback do codificador. A classificação é importante para a seleção porque servos AC geralmente oferecem maior potência e operação mais suave em alta velocidade, enquanto servos DC são mais simples de acionar.
Um servomotor precisa de codificação?
Servomotores não requerem programação tradicional, Mas o drive ou controlador precisa ser configurado e ajustado — muitas vezes por software — para estabilizar o loop de realimentação e corresponder às características de carga. Este é um passo de comissionamento, não desenvolvimento de software. O processo de sintonia ajusta os parâmetros PID para que o motor responda sem oscilação ou excesso.
Como posso escolher entre um motor de engrenagem e um servomotor?
Use a regra da decisão em cinco etapas: Determine se seu eixo precisa de feedback de posição, Avaliar o ciclo de trabalho, calcule o torque em velocidade, Compare o custo total, e verificar fatores ambientais. Se você precisa de precisão no posicionamento em malha fechada, Escolha um servo; para fixo contínuo- ou serviço de velocidade variável, Escolha um motor de engrenagem.
Se sua aplicação aponta para um motor de engrenagem — transporte contínuo, Mixagem, Içamento, ou manuseio de materiais — Mingye fabrica R, S, K, e motores de engrenagens da série F com usinagem CNC interna e customização OEM das dimensões e proporções de montagem. Se seu eixo precisar de um servomotor combinado com uma caixa de engrenagens planetária de precisão, Os redutores planetários da Mingye são feitos para serviço servo. Entre em contato com nossa equipe de engenharia com seu torque, Velocidade, e dados do ciclo de serviço para uma recomendação sem compromisso.
Compartilhe nas redes sociais:


Entre em contato conosco
Motor Engrenado em Ângulo Reto: Alimentação Elétrica Correspondente, Velocidade Variável e Frena
26 de outubro, 2026
Planejando uma instalação de redutor de bisel: Torne os requisitos do eixo para um layout prático de transmissão
26 de outubro, 2026
Escolha de uma caixa de engrenagens de guindaste aéreo pela função de içamento ou deslocamento
26 de outubro, 2026
Substituindo uma caixa de engrenagens de rosca para a indústria: O que manter e o que reavaliar
25 de outubro, 2026