


 Casa /
Câmbio Cicloidal vs Acionamento Harmônico: Diferenças nas Aplicações da Robótica
Motor Engrenado em Ângulo Reto: Alimentação Elétrica Correspondente, Velocidade Variável e Frena
26 de outubro, 2026
Planejando uma instalação de redutor de bisel: Torne os requisitos do eixo para um layout prático de transmissão
26 de outubro, 2026
Escolha de uma caixa de engrenagens de guindaste aéreo pela função de içamento ou deslocamento
26 de outubro, 2026
Substituindo uma caixa de engrenagens de rosca para a indústria: O que manter e o que reavaliar
25 de outubro, 2026
Se você está escolhendo entre uma caixa de câmbio cicloidal e um acionamento harmônico para uma articulação robótica, A resposta curta é: Acionamentos harmônicos vencem em compacidade e quase zero reação para machados de precisão mais leves, como os pulsos, enquanto as caixas de câmbio cicloidais vencem na tolerância ao amortecedor, rigidez, e a vida útil de machados de carga pesada, como bases e ombros,. Ambos oferecem altas taxas de redução em um único estágio, Mas eles conseguem isso por meio de mecanismos fundamentalmente diferentes que se adaptam a diferentes articulações e ciclos de trabalho.
Principais lições:
- Diferença no mecanismo: Acionamentos harmônicos usam um gerador de ondas, flexspline, e spline circular; Acionamentos cicloidais usam um rolamento excêntrico e um disco cicloidal com pinos de proteção — levando a diferentes modos de falha e características de carga.
- Rigidez & choque: Acionamentos cicloidais proporcionam maior rigidez torsional e resistência superior a carga de choque (Torque nominal de até ~5×), tornando-os melhores para juntas pesadas ou com impacto.
- Reação Negativa: Acionamentos harmônicos oferecem operação verdadeira sem jogo; Acionamentos cicloidais alcançam uma jogada muito baixa (Quase zero quando pré-carregado) mas não matematicamente zero.
- Eficiência: Acionamentos cicloidais normalmente alcançam 3–5% mais eficiência do que acionamentos harmônicos (85–92% vs 70–85%) devido à redução do atrito deslizante.
- Mapeamento de eixos robóticos: Engrenagens de onda de deformação dominam os pulsos, cotovelos, e juntas compactas; Acionamentos cicloidais encaixam bases, Ombros, e eixos de alta inércia, onde a carga de choque e a vida útil importam mais do que o peso.
O que é uma caixa de câmbio cicloidal?
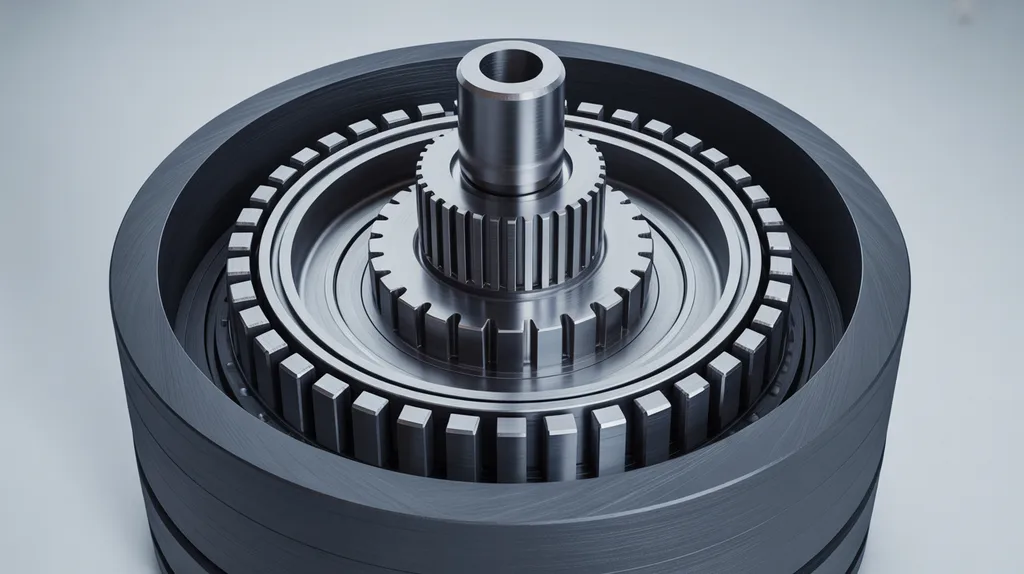
Um Caixa de câmbio cicloidal (também chamado de acionamento cicloidal ou redutor cicloidal) é um mecanismo de redução de velocidade que utiliza um rolamento excêntrico para acionar um ou mais discos cicloidais, que rolam contra pinos de engrenagem circular para converter entrada de alta velocidade em saída de alto torque.
Os principais componentes são:
- Rolamento/came excêntrico — montado no eixo de entrada, Isso cria um excêntrico (Descentralizado) Movimento
- Disco cicloidal(s) — um ou dois discos lobados que rolam dentro da carcaça
- Pinos/rolos de engrenagem anelar — pinos fixos dentro da carcaça que o disco cicloidal contacta
- Pinos de saída — transferir o movimento orbital para o eixo de saída
Porque múltiplos dentes no disco cicloidal permanecem em contato com os pinos de engrenagem anular simultaneamente, A carga é distribuída entre muitos pontos de contato. De acordo com a Cone Drive, Esse design de múltiplos contatos confere aos acionamentos cicloidais vantagens naturais em resistência a carga de choque, Durabilidade, e alta capacidade de torque. O contato rolante — em vez do contato deslizante — também é o que torna os acionamentos cicloidais mais eficientes do que os harmônicos na maioria das condições operacionais.
As caixas de engrenagens cicloidais são amplamente utilizadas em aplicações industriais, que vão desde sistemas de esteiras até máquinas pesadas. Para uma visão mais ampla de onde esses redutores se encaixam em diferentes setores, Veja nosso guia para Aplicações em caixas de câmbio cicloidal.
O que é um Acionamento Harmônico (Equipamento de Onda de Tensão)?
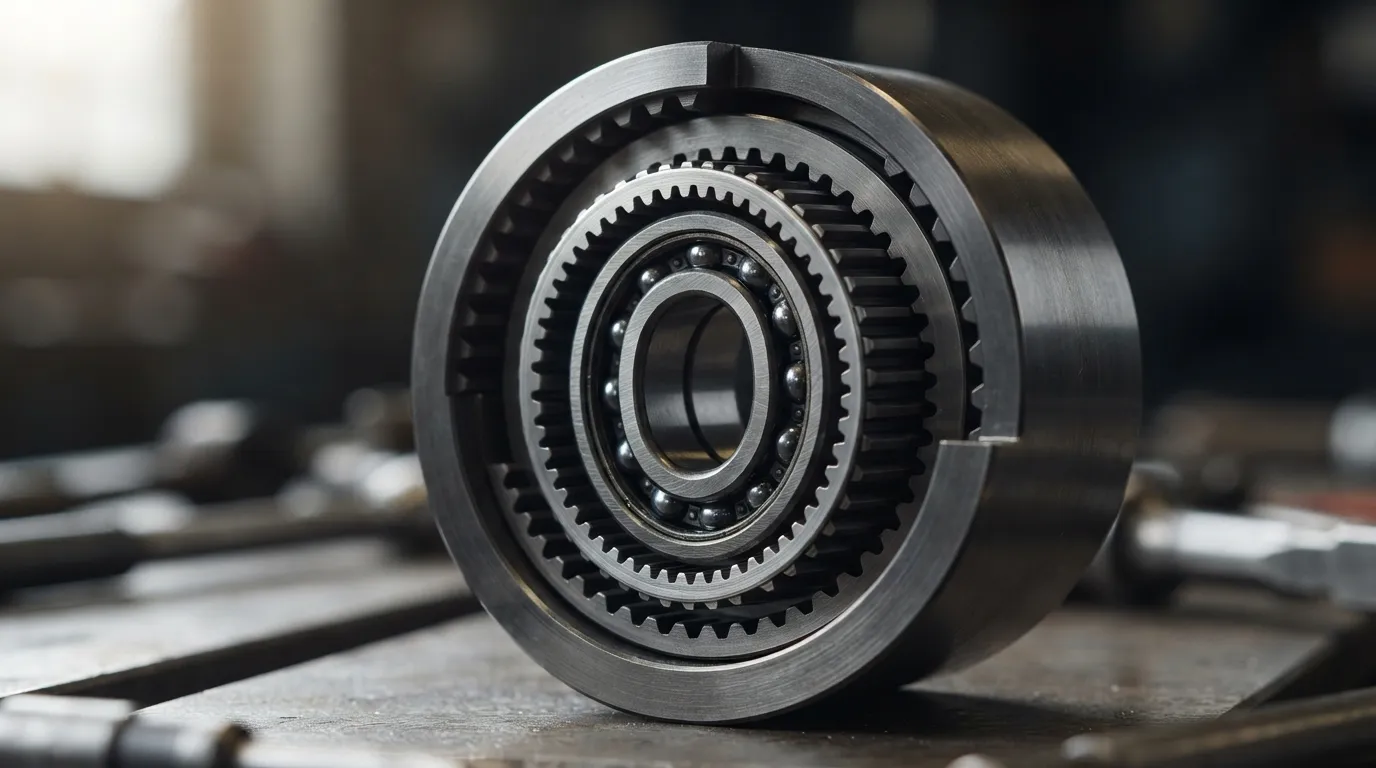
Um Acionamento harmônico — também chamado de engrenagem de onda de deformação — é um mecanismo compacto de redução de velocidade que utiliza um gerador de onda para deformar elasticamente uma estria flexível contra uma estria circular rígida, criando dentes de malha em dois pontos opostos.
Os três principais componentes são:
- Gerador de ondas — um came elíptico com um rolamento que se encaixa dentro da flexspline
- Flexspline — um de paredes finas, cilindro flexível com dentes externos em sua superfície externa
- Estria circular — um anel rígido com dentes internos que se encaixam com a flexspline
O gerador de onda gira e deforma elasticamente a flexspline, fazendo com que ela se encaixe com a spline circular em dois pontos. Porque a flexspline tem um pouco menos de dentes do que a circular spline, Cada rotação avança a saída em um pequeno incremento — produzindo alta redução em um único, Estágio compacto.
A tecnologia de acionamento harmônico foi inventada por C.W. Musser em 1957. De acordo com a Cone Drive, Acionamentos harmônicos são preferidos em aplicações que exigem zero reação negativa, alta precisão posicional, e movimento suave — especialmente em robótica, Aeroespacial, e dispositivos médicos. A flexspline é o elemento definidor: Sua deformação elástica permite o engajamento sem jogo, Mas também é o componente mais suscetível à fadiga ao longo do tempo.
Câmbio Cicloidal vs Acionamento Harmônico: Comparação Direta
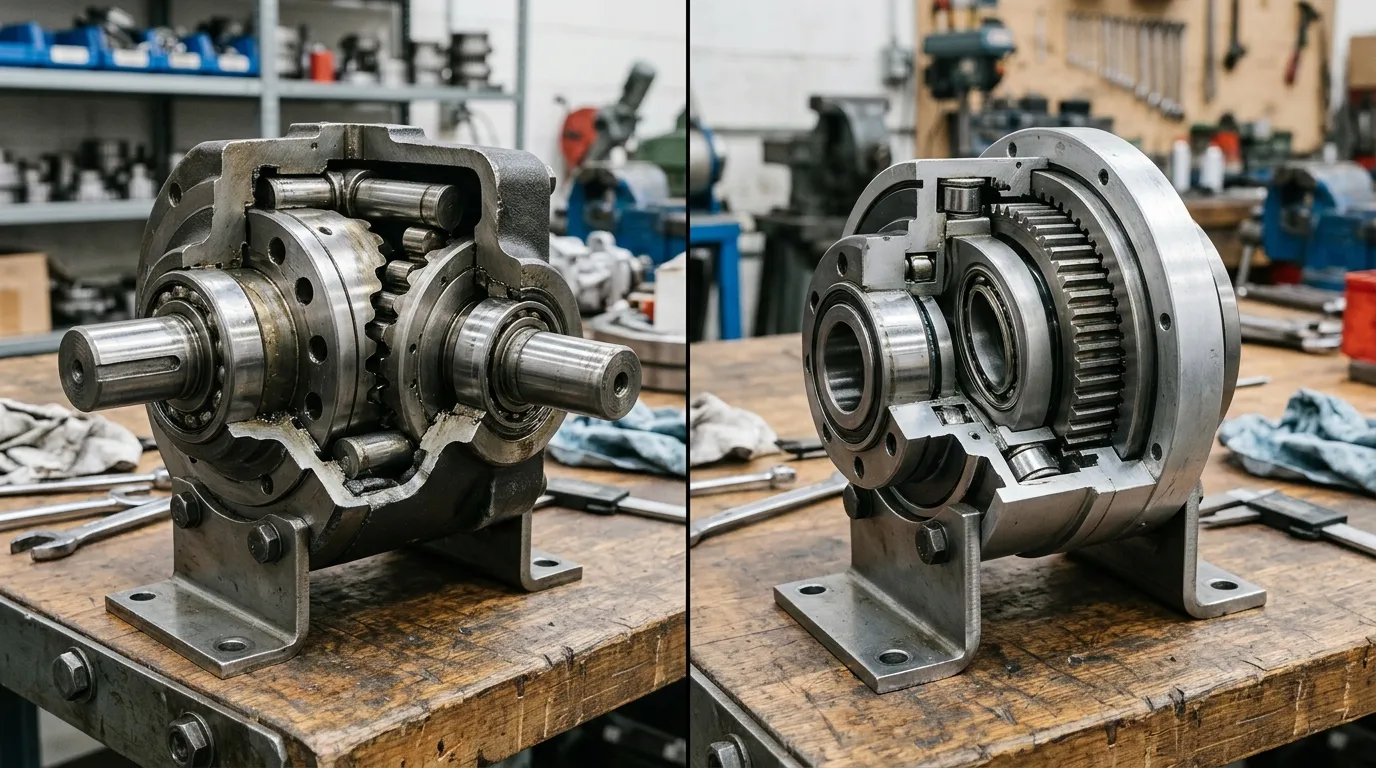
Propulsões cicloidais e harmônicas diferem fundamentalmente em relação à reação, rigidez, Tolerância a choques, Eficiência, e longevidade. Acionamentos cicloidais favorecem robustez e cargas pesadas, enquanto os acionamentos harmônicos favorecem a compacidade e a precisão.
| Parameter | Câmbio Cicloidal | Acionamento Harmônico |
|---|---|---|
| Reação Negativa | Quase zero (Dependente da pré-carga) | Zero verdadeiro (Por design) |
| Rigidez torsional | Alto | Moderado (Conformidade flexspline) |
| Capacidade de carga de choque | Excelente (~5× torque nominal típico) | Limitado (Risco de fadiga flexspline) |
| Eficiência | 85–92% | 70–85% |
| Razão de redução | 30:1 a 300:1 | 30:1 a 300:1 |
| Tamanho / peso | Maior, mais pesado | Compacto, leve |
| Vida útil / desgaste | Long (Contato rolante) | Limitado (Fadiga flexspline) |
| Ruído | Baixo | Baixo |
| Tendência de custos | Moderado | Historicamente superior |
| Eixos robóticos mais adequados | Base, ombro, Juntas de alta inércia | Pulso, cotovelo, Juntas compactas |
Nenhuma das tecnologias é universalmente "melhor." A escolha certa depende inteiramente do que a junta deve fazer — quanto de carga ela carrega, Com que frequência ele tem impacto, quanto espaço está disponível, e qual nível de precisão a aplicação exige.
Reação Negativa: Zero vs Quase Zero
Acionamentos harmônicos eliminam totalmente o jogo por meio do projeto mecânico; Acionamentos cicloidais alcançam uma jogada muito baixa, que se torna efetivamente zero quando pré-carregado.
De acordo com o Laifual Drive, Engrenagens de onda de deformação oferecem verdadeira falta de jogo por design, enquanto os acionamentos cicloidais oferecem muito pouco retorno de jogo que depende do projeto e da pré-carga. Na prática, Um acionamento cicloidal devidamente pré-carregado pode funcionar indistinguivelmente de um acionamento harmônico na maioria das aplicações de posicionamento. No entanto, se a especificação da aplicação exigir "zero reação negativa" como requisito rígido — por exemplo, Em equipamentos de usinagem ou inspeção de precisão — um acionamento harmônico é a única opção que garante isso matematicamente.
Rigidez e Tolerância a Amortecedores
Acionamentos cicloidais são mais rígidos e tolerantes a choques porque utilizam múltiplos pontos de contato rolantes que distribuem a carga, enquanto os acionamentos harmônicos dependem de uma flexspline fina que pode se fatigar sob impacto.
A diferença de rigidez vem do próprio flexspline. De acordo com o Laifual Drive, Acionamentos cicloidais normalmente suportam cargas de choque de até aproximadamente 5× torque nominal, enquanto os acionamentos harmônicos correm risco de fadiga flexspline nas mesmas condições. O contato rolante em um acionamento cicloidal — onde pinos endurecidos rolam contra o disco cicloidal — proporciona longa vida útil mesmo em veículos pesados, Aplicações propensas a impactos. Em um acionamento harmônico, A flexspline flexiona continuamente durante a operação, e cargas de choque súbitas podem acelerar a rachadura por fadiga.
Para bases e articulações de ombro de robô que precisam lidar com alta inércia e colisões ocasionais, Essa diferença é frequentemente decisiva.
Eficiência sob Carga
Acionamentos cicloidais geralmente são 3–5% mais eficientes que os harmônicos porque utilizam contato rolante em vez de fricção deslizante.
Segundo Patsnap Eureka, Redutores cicloidais modernos entregam classificações de eficiência entre 85 e 92%, enquanto os acionamentos harmônicos alcançam 70–85% — uma diferença de cerca de 3–5 pontos percentuais em condições típicas de operação. Um estudo revisado por pares de 2024 também descobriu que acionamentos cicloides e engrenagens planetárias geralmente apresentam maior eficiência do que acionamentos por onda de deformação comparáveis.
Essa diferença de eficiência é mais importante em três cenários:
- Robôs movidos a bateria, onde cada watt de perda de energia reduz o tempo de funcionamento
- Aplicações em serviço contínuo, onde a geração de calor acelera o desgaste dos componentes
- Aplicações de alta redução, onde as perdas por atrito deslizante se acumulam
Para juntas de carga pesada operando em altos ciclos de trabalho, A diferença de eficiência pode significar temperaturas de operação mais baixas, vida útil dos componentes mais longa, e menores necessidades de resfriamento.
Quais eixos robóticos usam acionamentos cicloidais vs harmônicos?
Na robótica industrial, Drives harmônicos dominam os pulsos, cotovelos, e juntas compactas de precisão; Acionamentos cicloidais encaixam bases, Ombros, e eixos de carga pesada, onde a tolerância a choques e a vida útil superam peso e tamanho.
Segundo a Source Robotics, Acionamentos harmônicos são o padrão da indústria para a maioria dos braços robóticos industriais. Sua compacidade e zero retroatividade os tornam ideais para os menores, Articulações mais rápidas próximas ao final do braço. No entanto, de acordo com o Laifual Drive, Acionamentos cicloidais são os mais adequados para as juntas de base, Eixos grandes, e juntas de alta inércia, onde sua rigidez e tolerância a choque oferecem vantagens claras.
| Eixo do Robô | Tecnologia Típica | Por quê |
|---|---|---|
| Base / J1 | Cicloidal | Alta inércia, Cargas de choque, Rigidez Crítica |
| Ombro / J2 | Cicloidal ou RV | Alto torque, Cargas gravitacionais |
| Cotovelo / J3 | Harmônico ou Planetário | Torque moderado, A compacidade importa |
| Pulso / J4–J6 | Harmônico | Compactness, zero reação negativa, Precisão |
| Juntas Cobot | Harmônico | Suavidade, Dirigibilidade para trás, Comacidade |
| Carga útil pesada industrial | Cicloidal / RV | Tolerância a choques, Vida útil, rigidez |
O padrão é consistente: quanto mais próxima a junta estiver da base, mais provável é usar um acionamento cicloidal. As articulações da base e do ombro suportam todo o peso do braço e da carga útil, Experimente os maiores torques, e absorver mais choque durante as largadas, paradas, e colisões. A compacidade de um acionamento harmônico importa menos na base, onde o espaço é menos restrito e a estrutura já é grande.
Para uma análise mais profunda de como os acionamentos cicloidais funcionam especificamente em sistemas robóticos, Veja nosso guia dedicado a Robótica de Caixa de Engrenagens Cicloidal.
Como Escolher: Cicloidal ou Harmônico para a articulação do seu robô?
Escolha um acionamento cicloidal quando o choque carrega, rigidez, Vida útil, ou eficiência são prioridades; Escolha um acionamento harmônico quando a compacidade, zero reação negativa, ou suavidade em baixo peso são inegociáveis.
Escolha cicloidal se...
- Sua articulação sofre cargas de choque ou colisões (Aguenta até ~5× torque nominal)
- Você precisa de alta rigidez torsional para cargas pesadas ou de alta inércia
- Ciclos de trabalho contínuos onde a eficiência (85–92%) Reduz os custos de calor e energia
- Longa vida útil com desgaste por contato em rolamento (Sem fadiga flexspline)
- Base, ombro, ou grandes eixos robóticos onde o peso é menos crítico
Escolha harmônico se...
- Zero reação é um requisito rígido (Posicionamento de precisão, Usinagem, Inspeção)
- Compacidade e baixo peso são críticos (Pulsos, Cobots, Robôs móveis)
- Suave, Movimento sem contrapartida é necessário para movimentos de precisão em baixa velocidade
- Você pode aceitar menor eficiência (70–85%) e limites de vida útil do flexspline
- O orçamento permite um prêmio de custo historicamente maior
Há também uma terceira opção que vale a pena considerar: Caixas de câmbio planetárias. Eles oferecem alta eficiência e reação moderada a um custo menor, embora geralmente ofereçam taxas de redução menores por estágio. Se você está avaliando essa opção junto com cicloidal e harmônico, compare nosso Caixa de câmbio planetária vs cicloidal Análise.
Para um Structured, Processo de seleção passo a passo — incluindo como calcular o torque necessário, Fator de serviço, e razão de redução — leia nosso guia completo sobre Como escolher um redutor cicloidal.
Considerações Práticas: Custo, Manutenção, e Integração
Além das especificações de desempenho, custo, Manutenção, e a complexidade de integração diferem entre as duas tecnologias.
Custo. Historicamente, acionamentos harmônicos têm um custo maior devido à fabricação precisa exigida para o flexspline e gerador de ondas. Segundo a Source Robotics, Os acionamentos harmônicos continuam relativamente caros, embora o custo tenha diminuído nos últimos anos, à medida que mais fabricantes entraram no mercado. Acionamentos cicloidais geralmente são mais competitivos em termos de custo, especialmente em tamanhos maiores, onde a complexidade de fabricação do acionamento harmônico aumenta.
Manutenção e vida útil. Drives cicloidais usam contato rolante — pinos endurecidos rolando contra o disco cicloidal — que se desgasta lenta e previsivelmente. Acionamentos harmônicos dependem de um elemento metálico flexível que sofre fadiga ao longo do tempo. Em uma aplicação de alta resistência com cargas de choque, Um acionamento cicloidal pode durar muito mais que um acionamento harmônico simplesmente porque não há componente de flexão para a fadiga.
Integração. Acionamentos cicloidais são maiores e mais pesados para o mesmo torque nominal, O que importa nas articulações do punho e cotovelo, onde o espaço é apertado. O formato compacto dos acionamentos harmônicos é sua principal vantagem de integração. No entanto, Os acionamentos cicloidais geralmente são mais simples de montar e alinhar nas posições da base e dos ombros, onde o envelope maior raramente é um problema.
Uma limitação que vale a pena notar: segundo a Source Robotics, Redutores cicloidais são ineficientes em relações de engrenagem pequenas. Eles são projetados para alta redução — tipicamente 30:1 ano e acima. Se sua aplicação precisar de menos redução do que isso, Uma caixa de câmbio planetária pode ser mais adequada. Para uma comparação lado a lado, veja nosso Caixa de câmbio planetária vs acionamento harmônico Guia.
FAQ
Os acionamentos cicloidais podem ser retroalimentados?
Acionamentos cicloidais podem ser retroalimentados, mas com maior atrito do que os acionamentos harmônicos. A navegabilidade para trás depende da razão de redução, Pré-carga, e lubrificação. Na prática, Os acionamentos cicloidais oferecem condução recuada limitada, enquanto os acionamentos harmônicos são mais facilmente conduzidos para trás em proporções de redução moderadas — uma consideração importante para robôs colaborativos e eixos carregados por gravidade.
O que é mais caro: Acionamento cicloidal ou harmônico?
Historicamente, acionamentos harmônicos têm um custo maior devido à fabricação precisa exigida para o flexspline e gerador de ondas. Acionamentos cicloidais geralmente são mais competitivos em termos de custo, Especialmente em tamanhos maiores. No entanto, Os preços variam bastante de marca para marca, Tamanho, e os preços do volume — e do acionamento harmônico diminuíram nos últimos anos à medida que a concorrência cresceu.
Que dura mais: Acionamento cicloidal ou harmônico?
Acionamentos cicloidais normalmente duram mais em aplicações pesadas porque usam contato rolante em vez do elemento metálico flexível do qual os acionamentos harmônicos dependem. A fadiga flexspline é o principal mecanismo de desgaste que limita a vida útil do acionamento harmônico — especialmente sob cargas de choque ou operação contínua de alto torque.
Tanto as caixas de câmbio cicloidais quanto os acionamentos harmônicos são tecnologias comprovadas para juntas robóticas, Mas eles respondem perguntas diferentes de engenharia. Se a prioridade for Comacidade, zero reação negativa, e precisão suave — observe os acionamentos harmônicos. Se a prioridade for Tolerância a choques, rigidez, e longa vida útil sob carga pesada — um acionamento cicloidal é a escolha mais confiável. Para a maioria dos robôs industriais, O design ótimo utiliza ambos: Acionamentos cicloidais na base e no ombro, Drives harmônicos no pulso e cotovelo.
A Mingye fabrica redutores cicloidais de cata-vento em Xangai com opções de customização OEM — caso sua aplicação seja mais cicloidal, Nossa equipe pode ajudar você a dimensionar a unidade certa para a articulação do seu robô.
Compartilhe nas redes sociais:


Entre em contato conosco
Neste artigo
Motor Engrenado em Ângulo Reto: Alimentação Elétrica Correspondente, Velocidade Variável e Frena
26 de outubro, 2026
Planejando uma instalação de redutor de bisel: Torne os requisitos do eixo para um layout prático de transmissão
26 de outubro, 2026
Escolha de uma caixa de engrenagens de guindaste aéreo pela função de içamento ou deslocamento
26 de outubro, 2026
Substituindo uma caixa de engrenagens de rosca para a indústria: O que manter e o que reavaliar
25 de outubro, 2026