


 Casa /
Por que as caixas de câmbio cicloidais são usadas em robótica?
Motor Engrenado em Ângulo Reto: Alimentação Elétrica Correspondente, Velocidade Variável e Frena
26 de outubro, 2026
Planejando uma instalação de redutor de bisel: Torne os requisitos do eixo para um layout prático de transmissão
26 de outubro, 2026
Escolha de uma caixa de engrenagens de guindaste aéreo pela função de içamento ou deslocamento
26 de outubro, 2026
Substituindo uma caixa de engrenagens de rosca para a indústria: O que manter e o que reavaliar
25 de outubro, 2026
Caixas de câmbio cicloidais são usadas em robótica porque oferecem altas relações de redução (30:1 a 300:1) em um único palco compacto com folga extremamente baixa, Alta rigidez torsional, e tolerância excepcional à carga de choque — exatamente o que as juntas robóticas precisam para precisão, Movimento repetível sob cargas variáveis. Seu contato de rolamento multidente distribui força por várias superfícies, Então eles sobrevivem aos começos abruptos, paradas, e inversões de direção comuns em operações robóticas.
Principais Pontos
- As caixas de câmbio cicloidais alcançam relações de estágio único a partir de 30:1 a 300:1 com retroação tão baixa quanto ≤1 arcmin, Possibilitando posicionamento preciso das juntas robóticas.
- Contato de rolamento multi-dentes distribui a carga por várias superfícies, proporcionando aos acionamentos cicloidais tolerância de choque de até 5 vezes o torque nominal — ideal para eventos robóticos de partida/parada e travamento.
- O design excêntrico do came com contato rolante minimiza o desgaste e o jogo ao mesmo tempo em que maximiza a rigidez, Superando as caixas de engrenagens planetárias sob cargas de choque.
- Acionamentos cicloidais dominam robôs industriais de alta carga útil; Acionamentos harmônicos continuam preferidos para robôs mais leves (Carga útil de 1–20 kg) onde a relação precisão-peso mais importa.
O que é uma caixa de câmbio cicloidal?
Uma caixa de câmbio cicloidal é um redutor de velocidade compacto que utiliza um came excêntrico para orbitar um ou dois discos cicloidais contra pinos de anel estacionários, convertendo entrada em alta velocidade em alta torque, saída de baixa velocidade por contato rolante. É um dos três principais tipos de engrenagens usados em robôs industriais, ao lado da onda de tensão (Harmônico) Acionamentos e engrenagens planetárias.
A caixa de câmbio cicloidal pertence a uma família de componentes de transmissão de potência que servem para automação industrial, Manuseio de materiais, e máquinas de processo. Além da robótica, As caixas de câmbio cicloidais são amplamente utilizadas em muitas aplicações industriais onde compacto, É necessária redução de torque alta.
Como funciona uma caixa de câmbio cicloidal?
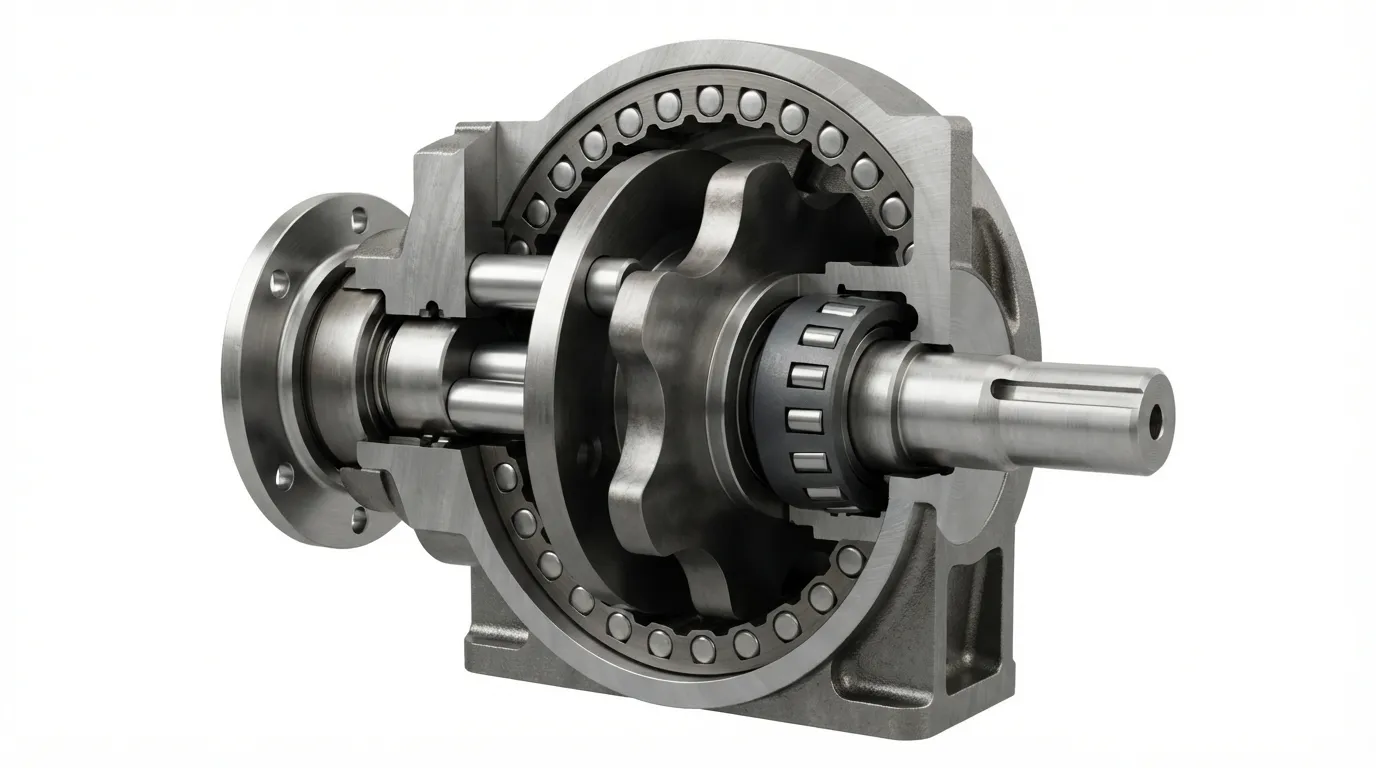
Uma caixa de câmbio cicloidal funciona convertendo o movimento rotativo de um eixo de entrada no mais lento, Movimento orbital de torque maior de um ou mais discos cicloidais, que então acionam um eixo de saída através de um conjunto de pinos de saída.
O princípio de funcionamento segue essas etapas:
- Rotação do eixo de entrada: O eixo de entrada gira um rolamento excêntrico montado em seu centro.
- Movimento excêntrico da came: O rolamento excêntrico força o disco cicloidal a orbitar em vez de simplesmente girar, criando um movimento circular descentrado.
- Engajamento do disco cicloidal: Enquanto o disco orbita, seu perfil lobado se encaixa com pinos de anel fixos fixos na carcaça da caixa de câmbio.
- Avanço pino por pino: Cada órbita completa do disco avança o ponto de engajamento em um lóbulo, forçando o disco a girar levemente na direção oposta.
- Extração de pinos de saída: Pinos de saída, posicionados através de furos no disco, capture essa rotação lenta e transfira-a para o eixo de saída.
- Geração por razão: A razão de redução é igual ao número de lobos no disco, criando a redução de velocidade.
De acordo com IMSystems, se houver 11 pinos fixos e 10 lóbulos no disco cicloidal, a velocidade de saída é reduzida por um fator de 10, e o torque de saída é aumentado dez vezes. Esse projeto de estágio único alcança proporções a partir de 30:1 até 300:1.
Uma consideração de projeto: O movimento orbital do disco cicloidal cria vibração. Os engenheiros compensam com configurações de dois discos, onde dois discos são montados com 180 graus de diferença para cancelar o desequilíbrio um do outro, embora isso aumente o tamanho e o peso.
Por que as caixas de câmbio cicloidais são usadas em juntas robóticas?
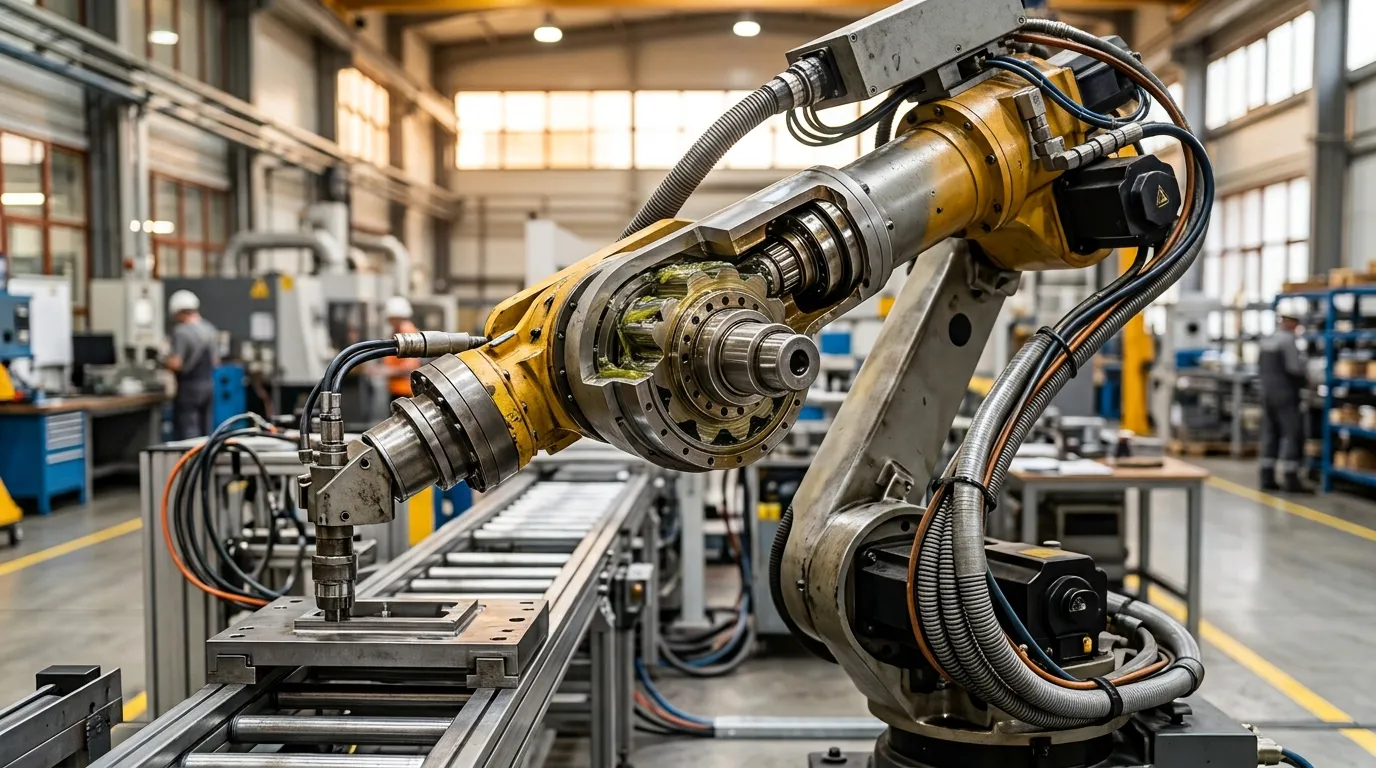
Juntas robóticas exigem alta densidade de torque, Reação mínima, alta rigidez, e resiliência a cargas de choque em um pacote compacto — as caixas de câmbio cicloidais fornecem os quatro por meio de seu design exclusivo de contato rolante com múltiplos dentes.
De acordo com a Cone Drive, Acionamentos cicloidais suportam alto torque com pouco jogo e são usados em braços robóticos, Atuadores, e sistemas de controle de movimento onde são necessárias compactez e reduções de marcha de alto desempenho. O contato rolante entre os dentes das engrenagens cicloidais reduz o risco de desgaste, Possibilitando cargas pesadas sem falhas.
A tabela abaixo mapeia as características de design das caixas de câmbio cicloidais com os benefícios específicos que elas oferecem nas articulações robóticas:
| Característica de Design | Como Funciona | Benefício Robótico |
|---|---|---|
| Disco cicloidal com cam excêntrico | Alta relação compacta de estágio único | Alta redução no envelope de juntas apertadas |
| Contato de rolamento multi-dente | Carga distribuída por várias superfícies | Alta rigidez torsional, Tolerância a choques |
| Contato rolante (não deslizando) | Desgaste mínimo, sem folga dentária | A reação quase nula persiste sobre a vida |
| Design de dois discos | Discos que giram em sentido contrário cancelam a vibração | Movimento suave em velocidades variadas |
A malha multi-dente é a vantagem principal. Quando um braço robótico muda de direção sob carga pesada, A caixa de câmbio cicloidal distribui a carga simultaneamente por várias superfícies de rolamento. Como observou um especialista em robótica, Isso proporciona "Alto torque, Movimento suave, e quase nenhuma reação negativa" Mesmo durante reversões rápidas de direção. Uma caixa de engrenagem planetária sob as mesmas condições concentraria tensão em um único dente da engrenagem, Correndo risco de danos.
Quais são as desvantagens ou limitações das caixas de câmbio cicloidais?
As caixas de câmbio cicloidais têm desvantagens — vibração causada pelo movimento orbital, custo maior do que unidades planetárias, e pouca recuação em altas proporções — mas essas são concessões aceitáveis em juntas robóticas de alta carga útil, onde precisão e durabilidade são mais importantes.
As principais limitações e seu contexto de engenharia:
- Vibração: O movimento orbital do disco cicloidal cria vibração inerente. O design de dois discos reduz, mas não elimina, isso; Projetistas robóticos devem levar isso em conta em eixos de alta velocidade.
- Custo: De acordo com a Cone Drive, Engrenagens cicloidais geralmente são mais caras de fabricar do que alternativas planetárias. No entanto, Eles oferecem economias de longo prazo por meio da durabilidade, Manutenção reduzida, e maior eficiência em aplicações exigentes.
- Limitações de retorno ao volante: Em altas taxas de redução, O atrito e o mecanismo excêntrico tornam o backdrive difícil. Isso é uma vantagem de segurança para a retenção de carga, mas limita aplicações de recuperação de energia.
- Complexidade: A usinagem de precisão exigida para discos cicloidais e componentes excêntricos os torna mais complexos de fabricar do que conjuntos simples de engrenagens planetárias.
Para engenheiros comparando custos entre tipos de gearbox, Entender o custo total de propriedade importa mais do que o preço inicial de compra em aplicações robóticas.
É Possível Acionar Uma Caixa de Câmbio Cicloidal?
Algumas caixas de câmbio cicloidais podem ser acionadas em relação de redução mais baixa, Mas o atrito e o mecanismo excêntrico tornam o retrocesso difícil em proporções mais altas — uma propriedade útil para a retenção de carga, mas uma limitação para a recuperação de energia ou movimento complacente.
De acordo com IMSystems, em relações de marcha mais baixas, Alguns acionamentos cicloidais podem ser recuados, permitindo recuperação de energia e conformidade em sistemas robóticos. Isso significa que a caixa de câmbio pode ser acionada pelo lado de saída sob certas condições. No entanto, à medida que a razão de redução aumenta, O atrito interno e a vantagem mecânica do mecanismo excêntrico se combinam para resistir ao movimento reverso.
Para projetistas robóticos, Essa navegabilidade condicional para trás é uma faca de dois gumes:
- Vantagem: Caixas de câmbio cicloidais de alta relação seguram as cargas firmemente quando a energia é cortada, atuando como freio sem hardware adicional.
- Limitação: A caixa de câmbio não pode ser usada para recuperação de energia em sistemas regenerativos, e não fornecerá a conformidade com condução reversa necessária para certas aplicações colaborativas ou controladas por força.
Motores Cicloidais vs Harmônicos em Robótica
Os acionamentos harmônicos dominam os braços robóticos leves (Carga útil de 1–20 kg) onde a razão precisão-peso é crítica; Caixas de câmbio cicloidais se destacam em robôs de alta carga útil onde toleram choques, rigidez, e a durabilidade sob cargas pesadas é fundamental.
De acordo com a Frontiers in Robotics and AI, Os principais tipos de engrenagens usados em robôs industriais são acionamentos por onda de deformação (Comumente chamados de acionamentos harmônicos), Acionamentos cicloidais, e acionamentos planetários. A escolha entre eles depende da classe de carga útil do robólio e das condições operacionais.
| Atributo | Câmbio Cicloidal | Acionamento Harmônico |
|---|---|---|
| Razão de redução | 30:1–300:1 estágio único | Alto (50 típico:1–160:1) |
| Reação Negativa | ≤1 arcmin possível | Quase zero |
| Densidade de torque | Excelente | Excelente (mais leve) |
| Tolerância à carga de choque | Excelente (até 5x nominal) | Moderado (flexspline frágil) |
| Vibração | Alguns (Movimento orbital) | Baixo |
| Custo | Maior que planetário | Maior que planetário |
| Melhor faixa de carga útil | Robôs de alta carga útil | Robôs de 1–20 kg |
| Manutenção | Baixo desgaste, Sustentável | Fadiga flexspline ao longo do tempo |
Um padrão claro surgiu na robótica industrial: Engrenagens cicloidais são amplamente utilizadas em robôs de alta carga útil, enquanto ondas de deformação ou acionamentos harmônicos dominam muitas juntas robóticas em robôs de carga útil mais baixa (1–20 kg). O peso mais leve do acionamento harmônico e o reação quase zero o tornam atraente para pequenos, quase, Armas precisas. Caixas de câmbio cicloidais tornam-se a escolha preferida quando o robô precisa lidar com cargas mais pesadas, Sobreviva a eventos de choque, e manter a precisão ao longo de uma vida útil mais longa.
Para uma comparação mais detalhada desses dois tipos de unidades, Veja nosso guia em Câmbio cicloidal vs acionamento harmônico.
Caixas de Engrenagens Cicloidas vs Planetárias em Robótica
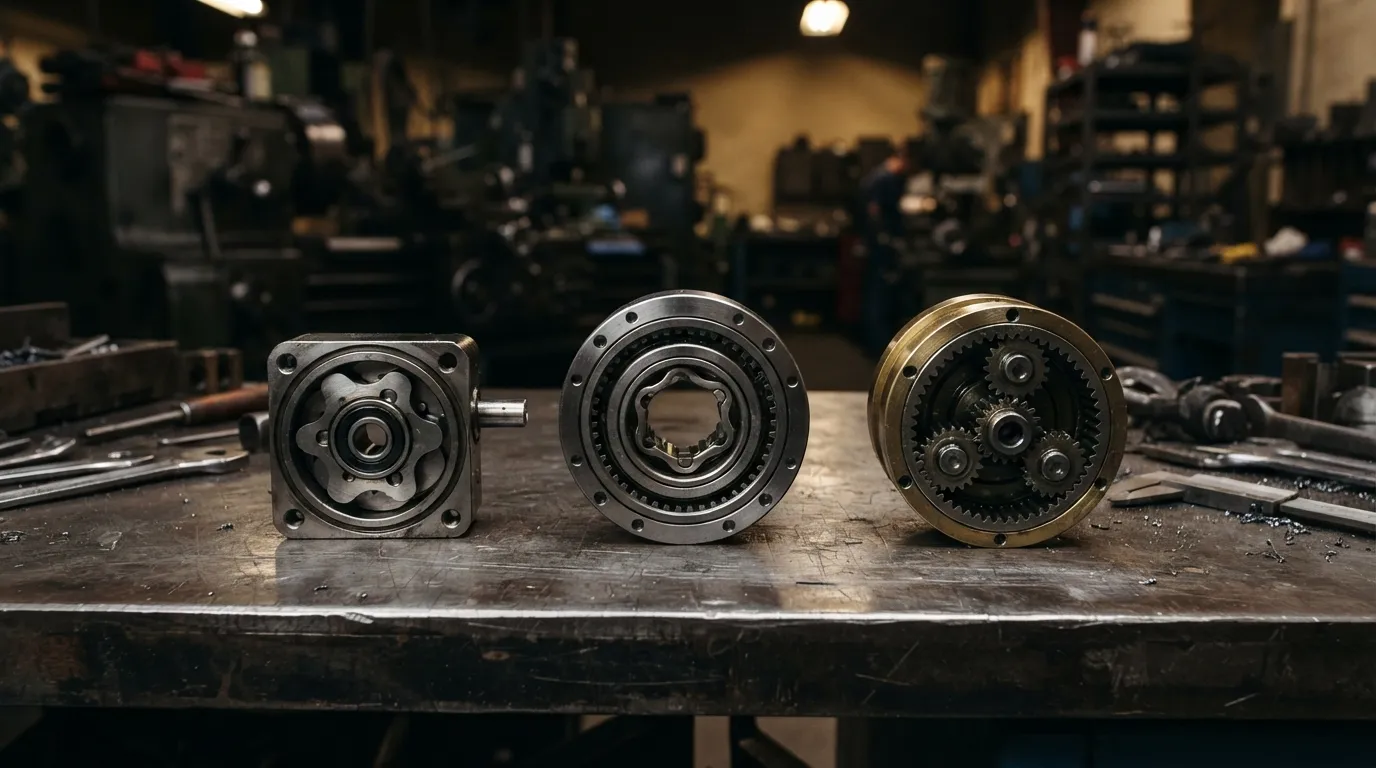
As caixas de engrenagens planetárias oferecem custos mais baixos, Maior eficiência, e menor vibração, Mas as caixas de câmbio cicloidais são a escolha padrão quando uma unidade planetária sobreviveria a cargas em regime estacionário, mas falharia devido a cargas de choque, Startup Jams, ou reversões frequentes de direção.
Como Firgelli explica, O acionamento cicloidal é "a escolha padrão quando uma caixa de câmbio planetária sobreviveria à carga em regime estacionário, mas teria dentes quebrados por causa de um evento de partida ou travamento." Essa distinção é fundamental para aplicações robóticas onde a articulação frequentemente começa, paradas, Reversos, ou encontra resistência.
| Atributo | Câmbio Cicloidal | Planetary Gearbox |
|---|---|---|
| Razão de redução | 30:1–300:1 estágio único | 3:1–100:1 por etapa |
| Reação Negativa | ≤1 arcmin possível | 3–10 arcmin típicos |
| Tolerância à carga de choque | Excelente (até 5x nominal) | Moderado (Lascamento dos dentes da engrenagem) |
| Densidade de torque | Maior por peso | Menor por peso |
| Eficiência | Bom, Um pouco mais baixo | Excelente |
| Vibração | Alguns (Movimento orbital) | Baixo |
| Custo | Higher | Lower |
| Melhor uso | Cargas de choque, alta precisão | Cargas constantes, alta velocidade |
Caixas de câmbio planetárias são a escolha certa quando a carga é previsível, a velocidade é alta, e a eficiência de custos é prioridade. Caixas de câmbio cicloidais justificam seu custo mais alto quando a junta precisa absorver cargas de choque, Mantenha um jogo extremamente baixo, ou operar por anos sem manutenção relacionada a reações.
Para uma comparação técnica aprofundada desses dois projetos, veja nosso Caixa de câmbio planetária vs cicloidal Análise.
Como Selecionar uma Caixa de Câmbio Cicloidal para uma Junta Robótica
Selecione uma caixa de câmbio cicloidal especificando a relação de redução, Reação negativa, Rigidez torsional, Torque contínuo e de pico, Velocidade, e configuração de montagem — nessa ordem de prioridade para a maioria das juntas robóticas.
O processo de seleção segue uma sequência lógica:
- Determinar a razão de redução necessário para ajustar a velocidade do motor à velocidade da junta requerida. Caixas de câmbio cicloidais de estágio único cobrem 30:1 a 300:1.
- Especifique tolerância ao jogo Baseado nos requisitos de precisão do posicionamento. Para aplicações robóticas de alta precisão, Busque uma reação negativa abaixo de 3 minutos de arco (0.05 graus), segundo a Arctos Robotics.
- Calcular os requisitos de rigidez torsional Baseado na carga e na deflexão aceitável sob torque máximo.
- Defina torque contínuo e de pico para a aplicação. Para referência, a série GAM GCL de câmbio cicloidais robótica oferece torque nominal de 167 a 4410 Nm em toda a faixa de tamanho.
- Verifique as classificações de velocidade — as caixas de câmbio cicloidais possuem velocidades máximas de entrada que não devem ser ultrapassadas.
- Confirme as restrições de tamanho e peso para o envelope da junta robótica.
- Selecionar a configuração de montagem — flange, Eixo, ou opções de diâmetro oco devem corresponder ao design da junta.
- Revisão de eficiência e custo Compromissos em relação ao ciclo de trabalho da aplicação.
Para orientações detalhadas sobre o processo de seleção, Veja Como escolher um redutor cicloidal.
Veredito Final — Quando escolher Cicloidal em vez de Harmônico ou Planetário
Escolha cicloidal para robôs de alta carga útil, Eixos propensos a choques, ou quando a longa vida útil com manutenção mínima é crítica; escolha harmônico para braços leves de precisão; Escolha Planetário para estado estacionário, Aplicações sensíveis ao custo.
Três regras de decisão resumem a orientação de engenharia:
- Escolha cicloidal quando: O robô lida com cargas elevadas, A articulação sofre cargas de choque ou frequentes inversões de direção, ou a aplicação exige retrocesso abaixo de 3 minutos de arco com longa vida útil.
- Escolha harmônico (Onda de deformação) quando: O robô está na classe de carga útil de 1 a 20 kg, O peso é fundamental, e a aplicação exige quase zero reação em um pacote leve.
- Escolha planetário quando: A carga é constante, Eventos de choque são raros, A velocidade é alta, e o custo inicial é a principal restrição.
A caixa de câmbio cicloidal conquista seu lugar nas juntas robóticas porque resolve o problema de engenharia mais difícil no movimento robótico: combinação de alta redução, alta precisão, e alta durabilidade em um pacote compacto que pode resistir ao abuso real da operação industrial.
A Mingye projeta e fabrica redutores cicloidais de cata-vento e outros equipamentos de transmissão de potência em sua própria fábrica equipada com CNC. Para orientação de engenharia específica para o projeto da sua junta robótica, entre em contato com a equipe Mingye.
Compartilhe nas redes sociais:


Entre em contato conosco
Neste artigo
Motor Engrenado em Ângulo Reto: Alimentação Elétrica Correspondente, Velocidade Variável e Frena
26 de outubro, 2026
Planejando uma instalação de redutor de bisel: Torne os requisitos do eixo para um layout prático de transmissão
26 de outubro, 2026
Escolha de uma caixa de engrenagens de guindaste aéreo pela função de içamento ou deslocamento
26 de outubro, 2026
Substituindo uma caixa de engrenagens de rosca para a indústria: O que manter e o que reavaliar
25 de outubro, 2026